Quand l’algèbre linéaire se meut…
36 figures à manipuler pour voir les idées de l’algèbre linéaire à l’œuvre, des systèmes d’équations à la décomposition en valeurs singulières. Elles s’ouvrent dans le navigateur, sans installation.
Ces démonstrations sont autonomes : chacune s’ouvre et fonctionne seule. Pour un parcours structuré, The Kinetic Kernel est un projet distinct, avec ses propres contenus et interactions.
Utilisation non commerciale. Pour un usage commercial, écrivez-moi.
Conception et réalisation Andréa Gourion
Mode d’emploi
- Clic ou glisser
- déplacer un vecteur ou un point ; dans une vue 3D, glisser ailleurs fait tourner la vue
- ‹ › ou ← →
- étape ou exemple précédent, suivant (une télécommande de présentation fonctionne aussi)
- Espace
- action principale de l’animation (lecture, projection, ajustement…)
- R
- revenir au début
- F
- plein écran
- S
- enregistrer la figure (SVG)
- ?
- aide de l’animation : ce qu’il faut observer et ses raccourcis
Sur téléphone, tenez l’appareil à l’horizontale pour agrandir la figure.
Par où commencer
Six animations qui montrent ce que permet la collection.
1Systèmes d’équations linéaires et indépendance
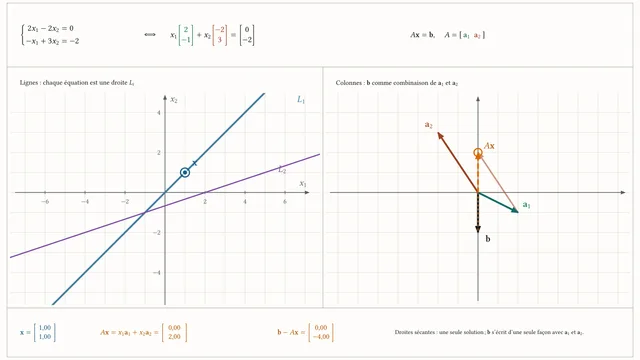 1.1 · Lignes et colonnes
Un système vu de deux façons : l’intersection de deux droites, et comme combinaison de et .
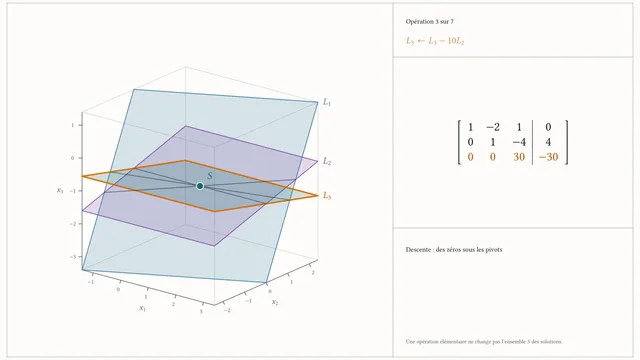 1.2 · Pivot de Gauss en 3D
Chaque équation est un plan ; une opération élémentaire fait pivoter un plan sans changer l’ensemble des solutions. 3D
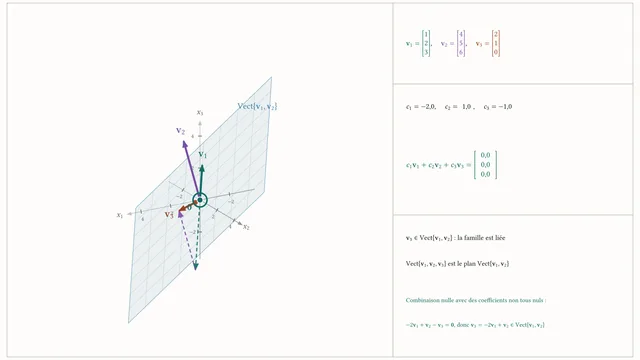 1.3 · Vect et indépendance
Combinez , , : une combinaison nulle non triviale révèle une famille liée. 3D
2Opérations matricielles et inversion
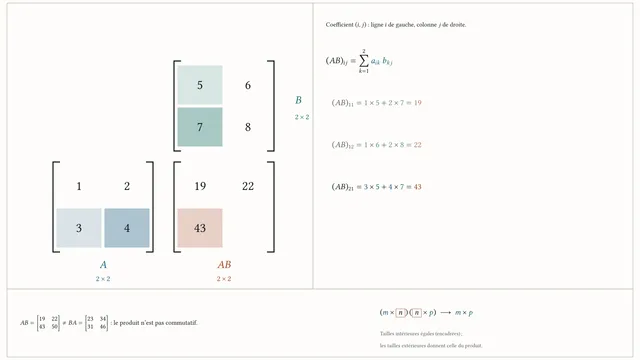 2.1 · Produit matriciel
Trois lectures de : coefficient par coefficient, colonne par colonne, ligne par ligne ; tailles .
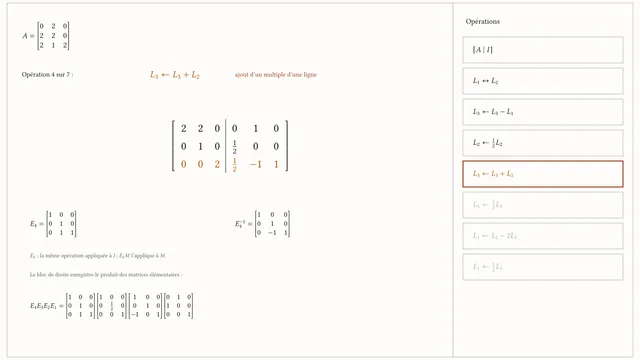 2.2 · Gauss-Jordan
Réduisez en : chaque opération est une matrice élémentaire , le bloc de droite les accumule.
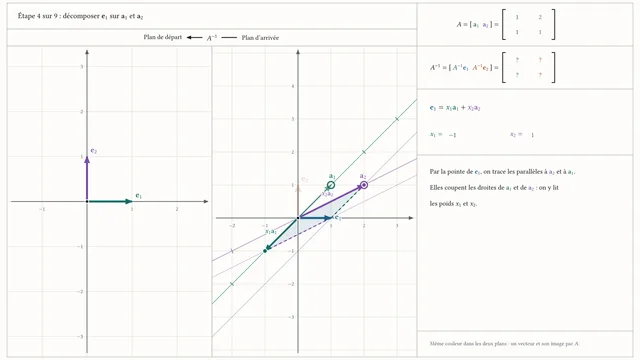 2.3 · Construire l’inverse d’une matrice
Construction géométrique de : on décompose et sur et par des parallèles ; les poids donnent les colonnes.
3Matrices par blocs, factorisation LU et déterminants
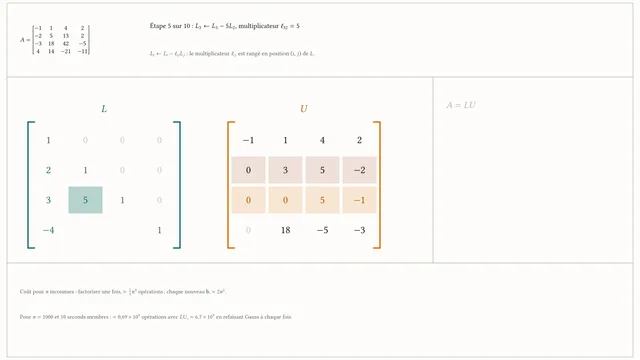 3.1 · Factorisation LU
L’élimination de Gauss range ses multiplicateurs dans pendant que se forme ; puis et .
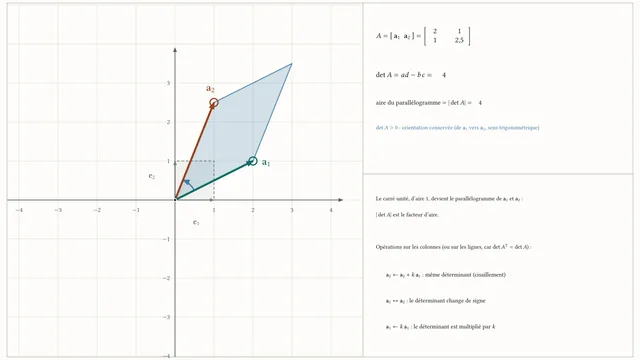 3.2 · Déterminant et aire
est l’aire orientée du parallélogramme des colonnes : cisaillez, échangez, dilatez, aplatissez.
 3.3 · Déterminant et volume
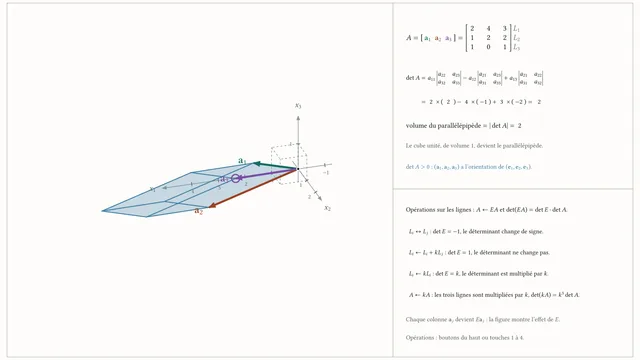
est le volume du parallélépipède des colonnes ; effet des opérations sur les lignes, et . 3D
 3.4 · Colonnes lignes et blocs
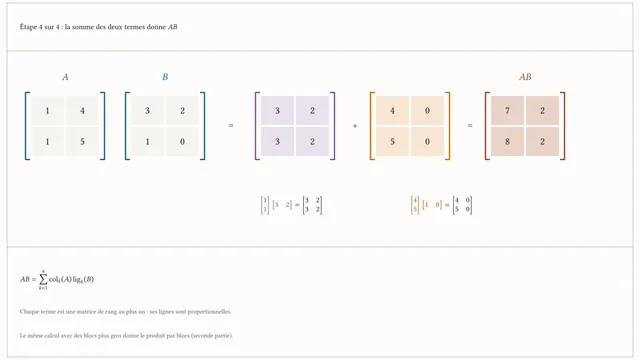
comme somme de produits colonne ligne, puis le produit par blocs pour un découpage de et de choisi à la souris.
4Espaces vectoriels, bases, rang et changement de base
 4.1 · Sous-espace ou non ?
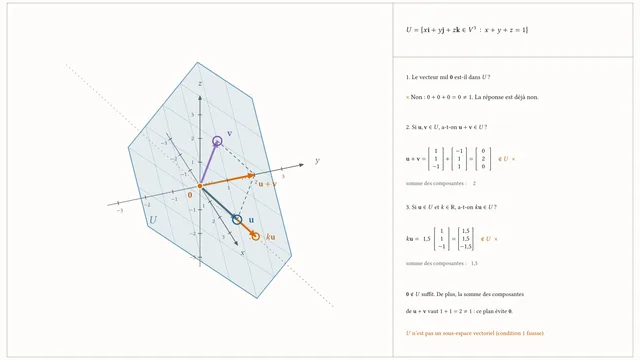
Testez , et dans des droites et des plans, puis dans des espaces de fonctions et de suites. 3D
 4.2 · Vect et base
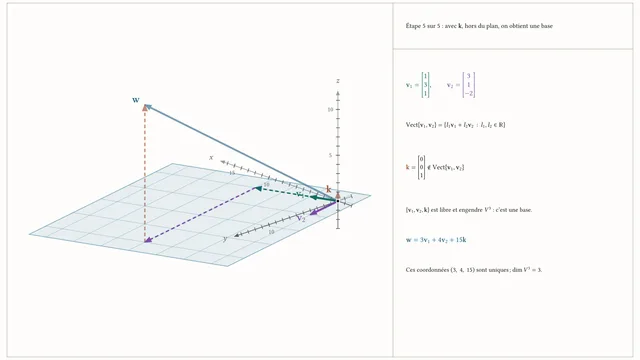
est dans le plan , n’y est pas ; un vecteur hors du plan complète la famille en base de . 3D
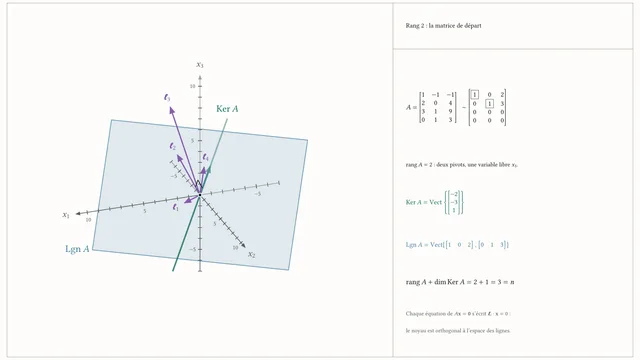 4.3 · Rang et noyau
Une matrice : pivots, et dans ; on fait varier le rang de 3 à 0. 3D
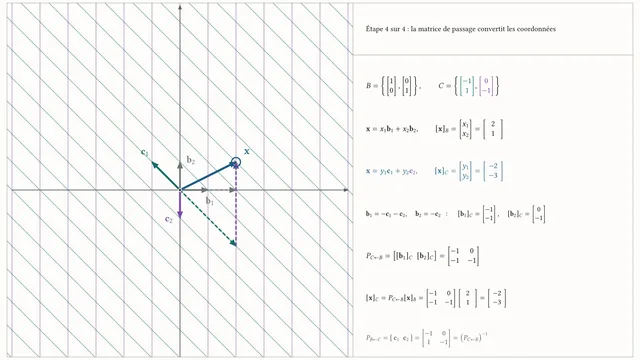 4.4 · Changement de base
Le même vecteur dans deux bases : la grille de , les coordonnées et la matrice de passage .
5Applications linéaires
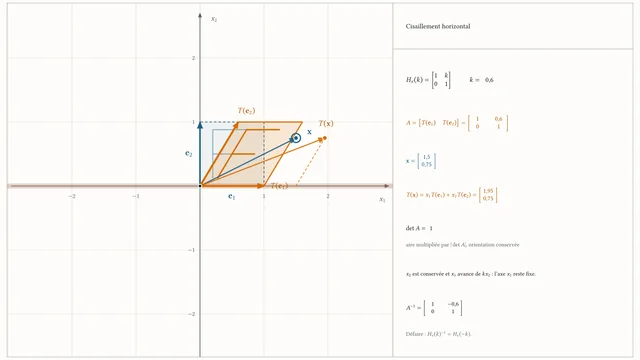 5.1 · Transformations du plan
Réflexions, , , projections et rotations : les colonnes de sont et ; on défait avec .
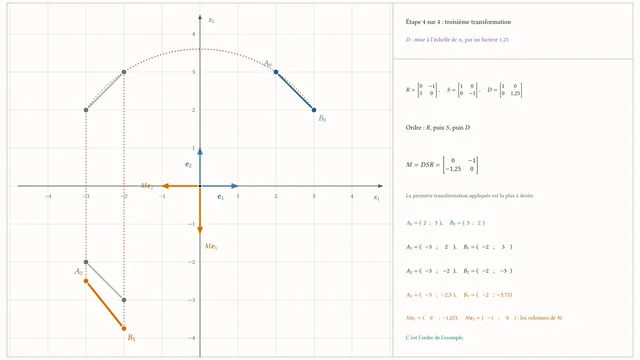 5.2 · Composer : l’ordre compte
Rotation, réflexion et mise à l’échelle appliquées à , et au segment de à : six ordres, quatre résultats.
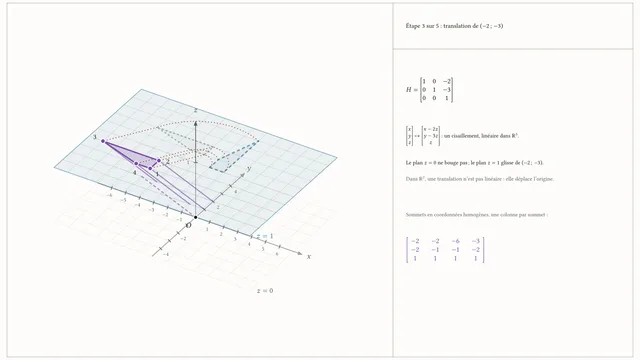 5.3 · Coordonnées homogènes
Un trapèze : rotation, translation et réflexion en matrices ; la translation devient un cisaillement de . 3D
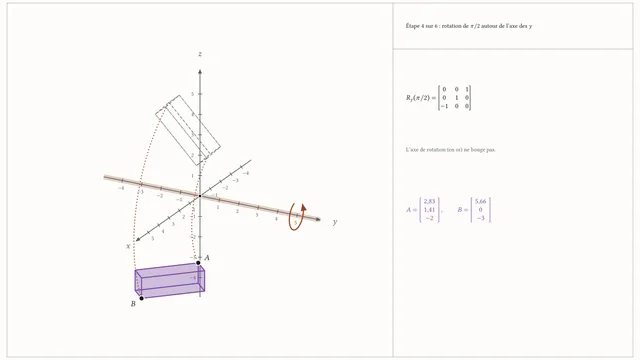 5.4 · Rotations dans l’espace
envoie sur ; puis un parallélépipède tourne autour de , de et de . 3D
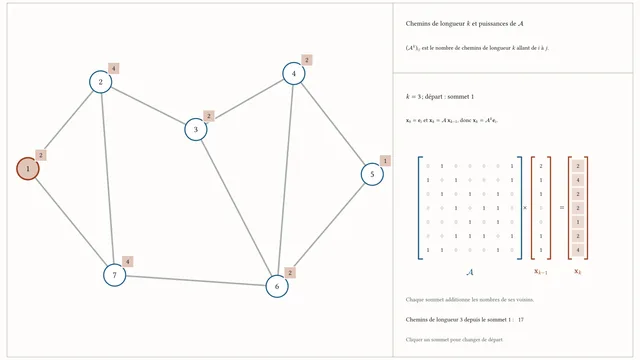 5.5 · Graphes et matrices
Matrice d’adjacence d’un graphe, chemins de longueur comptés par , matrice d’incidence d’un graphe orienté, bilans .
6Nombres complexes
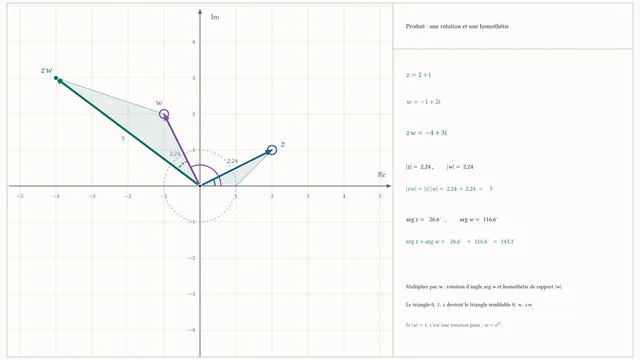 6.1 · Le plan complexe
et son conjugué ; somme de vecteurs ; produit qui tourne et dilate ; puissances en spirale (Moivre).
 6.2 · Racines -ièmes
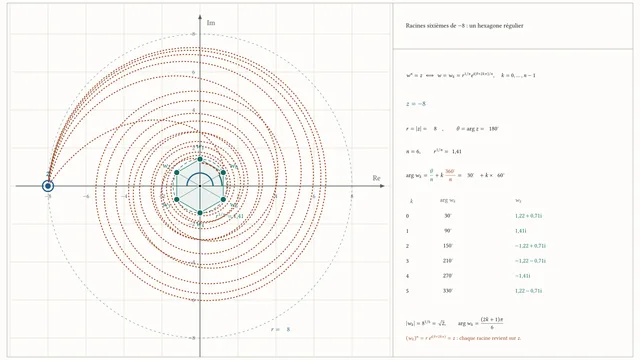
Les racines sixièmes de forment un hexagone de rayon ; élevées à la puissance 6, elles reviennent toutes sur .
 6.3 · Phaseurs
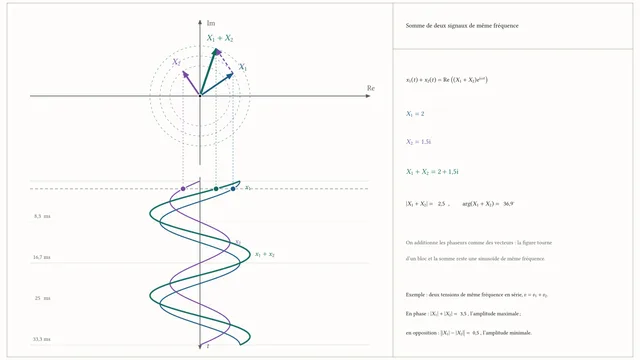
pour un ressort et pour un circuit : somme de deux phaseurs, puis loi d’Ohm complexe .
7Valeurs propres, vecteurs propres et diagonalisation
 7.1 · Directions propres
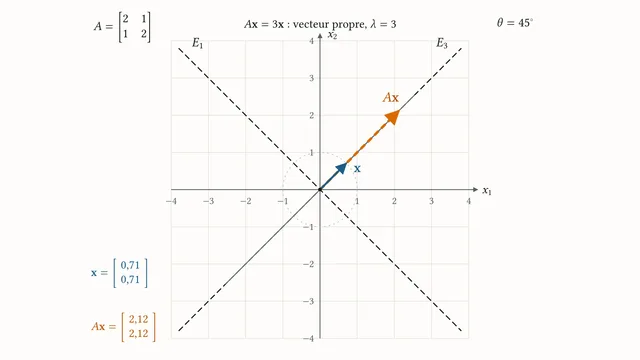
Faites tourner autour de l’origine et repérez les directions où reste aligné avec .
 7.2 · : passer par la base propre
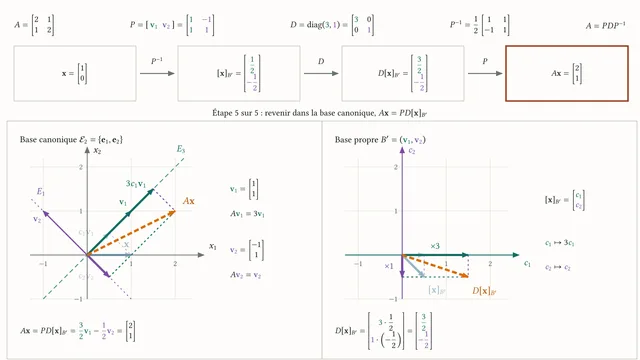
Suivez à travers , puis : dans la base propre, agit coordonnée par coordonnée.
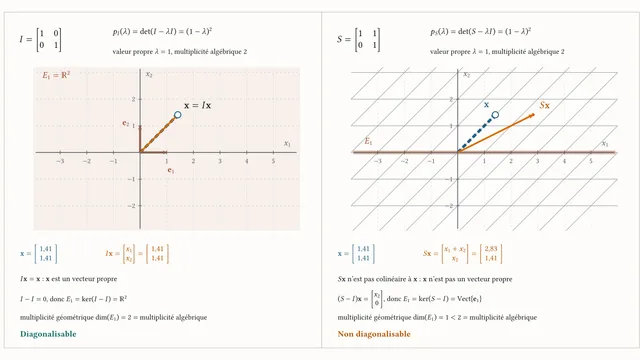 7.3 · Identité et cisaillement
Même polynôme caractéristique, mais une seule droite propre pour le cisaillement : il n’est pas diagonalisable.
8Orthogonalité, procédé de Gram-Schmidt et moindres carrés
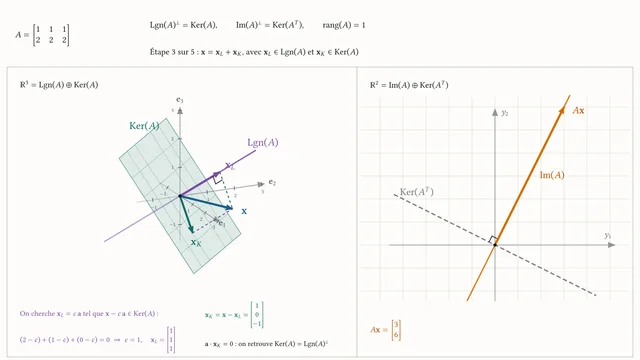 8.1 · Quatre sous-espaces
Décomposez en une partie de et une partie de , puis comparez leurs images par . 3D
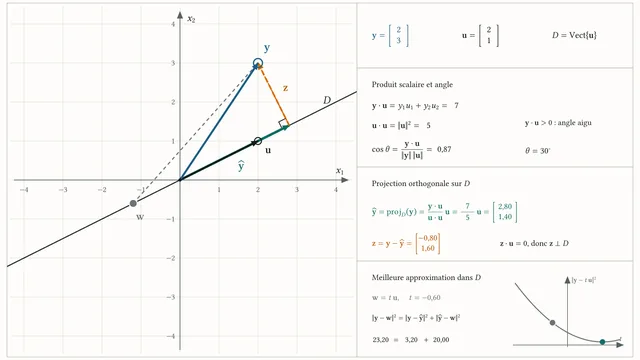 8.2 · Projection sur une droite
Glissez et : la projection et le résidu , orthogonal à , se mettent à jour.
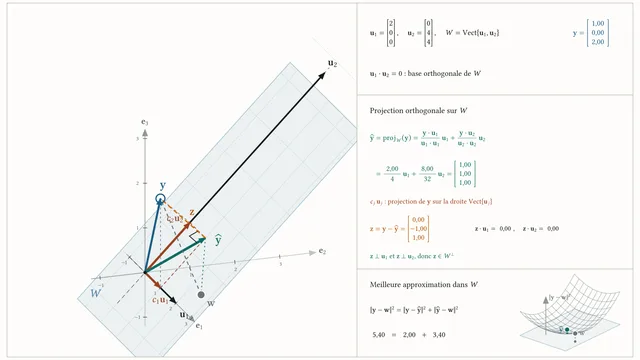 8.3 · Projection sur un plan
Additionnez les projections sur deux droites : on obtient la projection sur seulement si la base est orthogonale. 3D
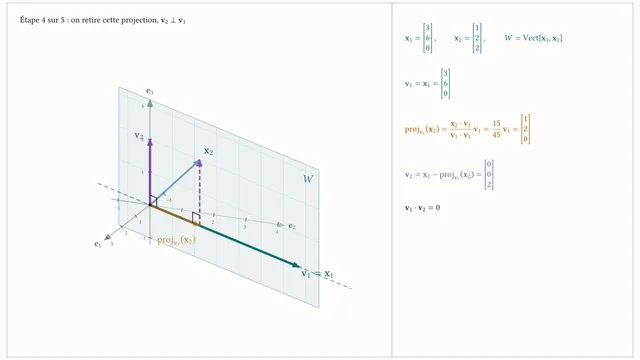 8.4 · Gram-Schmidt
Construisez pas à pas une base orthonormée du plan engendré par et . 3D
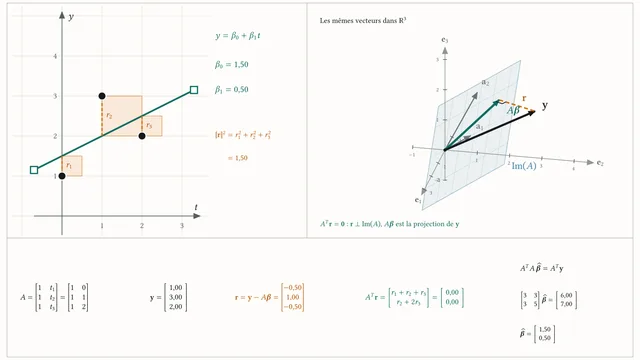 8.5 · Moindres carrés
Déplacez les mesures ou la droite, puis ajustez : la meilleure droite résout les équations normales . 3D
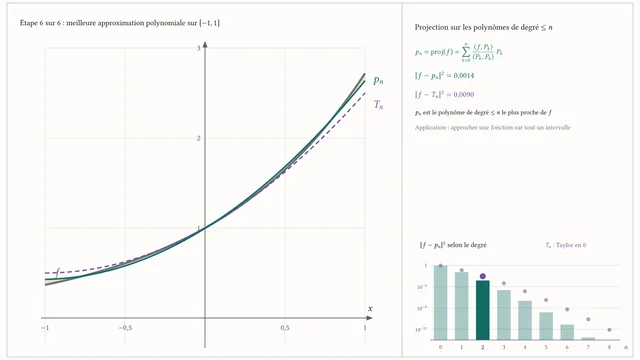 8.6 · Polynômes de Legendre
Gram-Schmidt sur avec un produit scalaire de fonctions, puis meilleure approximation.
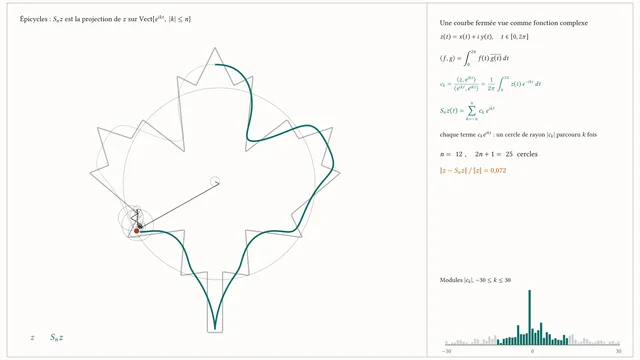 8.7 · Fourier et épicycles
Projetez un signal sur des sinusoïdes, puis redessinez une courbe avec des cercles qui tournent.
9Matrices symétriques, formes quadratiques et décomposition en valeurs singulières
 9.1 · Matrice symétrique
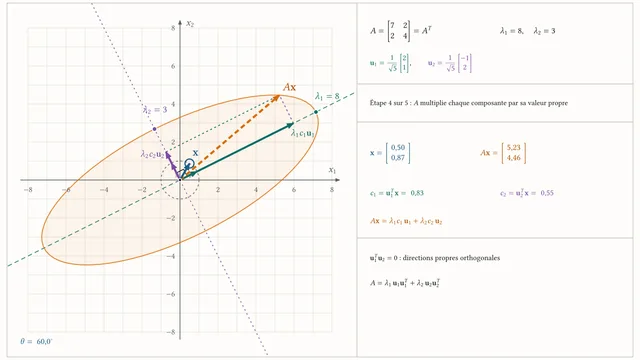
Le cercle unité devient une ellipse dont les axes sont les directions propres, orthogonales : .
 9.2 · Formes quadratiques
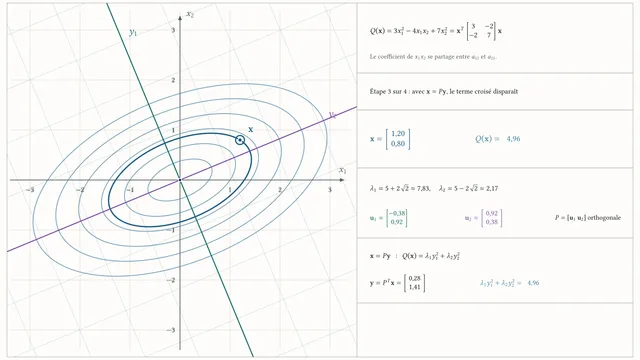
Courbes de niveau, axes principaux et surface : le signe des valeurs propres classe la forme. 3D
 9.3 · SVD géométrique
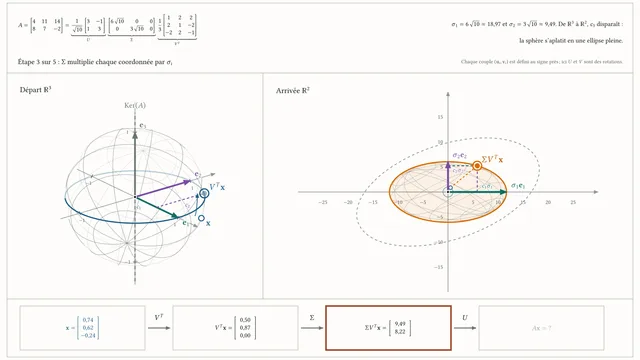
envoie les sur les axes, étire ou écrase, envoie les sur les . Tous les formats, rangs 1 à 3. 3D
 9.4 · Approximation de rang
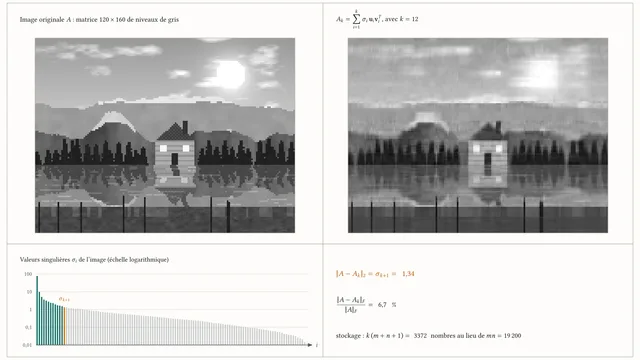
Gardez les premiers termes de la SVD : erreur , compression d’une image.
Pour aller plus loin
Pour un apprentissage structuré, explorez The Kinetic Kernel. Pour une démonstration créée pour votre contexte, écrivez-moi.